


Si alguna vez ha caminado por un bullicioso centro de distribución que funciona las 24 horas del día, los 7 días de la semana, o por un almacén abarrotado donde las paletas de mercancías se mueven sin problemas desde los muelles de carga hasta los estantes de almacenamiento sin un solo operador detrás del volante, probablemente se haya topado con un montacargas automático para paletas, uno de los caballos de batalla anónimos de la logística moderna. Como proveedor que ha pasado años perfeccionando estas máquinas para resolver problemas del mundo real (como escasez de mano de obra, tiempos de operación erráticos y espacio de almacenamiento reducido), a menudo me hacen una pregunta que suena simple pero profunda: ¿Qué lenguajes de programación y software realmente impulsan estos montacargas automatizados? La respuesta no es sólo una lista de herramientas de código; es un ecosistema cuidadosamente elegido de lenguajes específicos de hardware, plataformas estándar de la industria y software personalizado que convierte una máquina de acero, hidráulica y alimentada por baterías en una parte precisa y confiable de la columna vertebral de un almacén. Permítanme desglosar lo que usamos, por qué lo usamos y cómo funciona todo en conjunto para mantener nuestraCarretilla elevadora automatizada inteligentey otros modelos funcionando sin problemas.
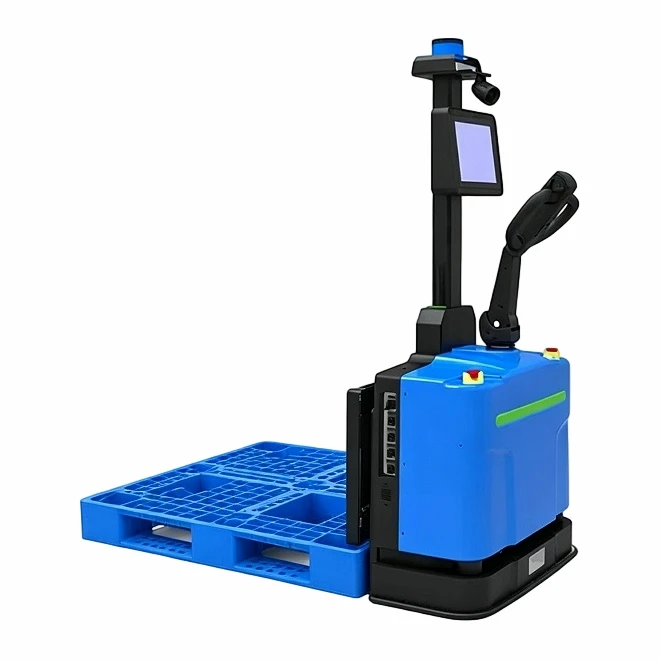
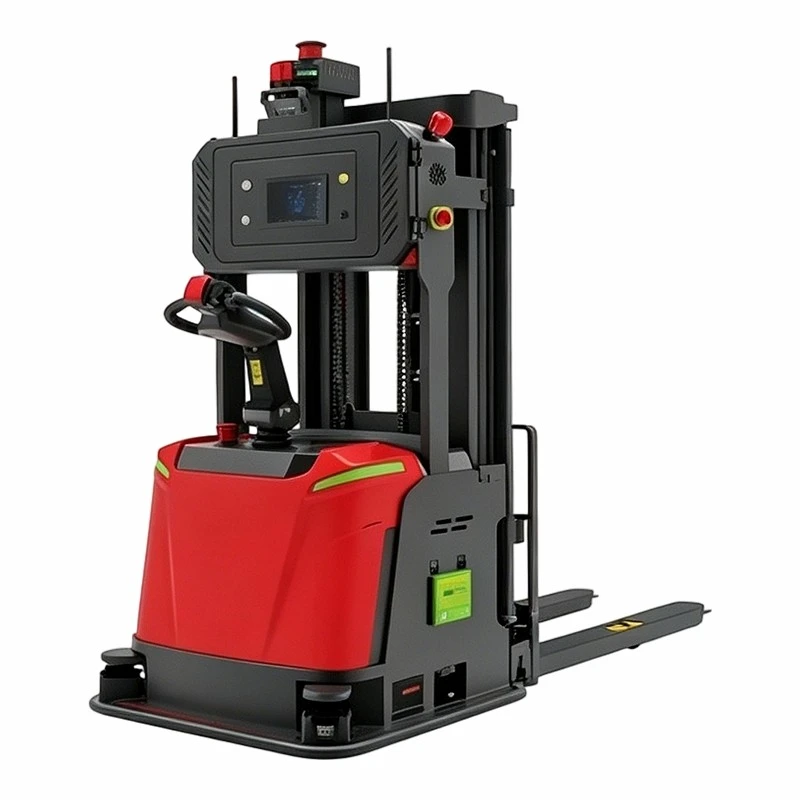
En primer lugar, es importante basar esto en las demandas únicas de un montacargas automático para paletas. A diferencia de un teléfono inteligente de consumo o un sitio web, estas máquinas operan en entornos dinámicos, a menudo no estructurados: tienen que evitar paletas que estén ligeramente desalineadas, sortear trabajadores humanos que podrían cruzarse en su camino, adaptarse a pisos inclinados del almacén y manejar cargas frágiles o pesadas sin sufrir daños. Eso significa que su programación tiene que equilibrar dos necesidades en competencia: precisión extrema (para levantar una plataforma de 2,000 libras a 20 pies de altura en un pasillo estrecho) y flexibilidad (para adaptarse cuando se mueve un contenedor de almacenamiento o se agrega una plataforma nueva). Para nuestro equipo, eso comienza con dos capas fundamentales: programación de bajo nivel para el hardware central del montacargas y software de nivel medio a alto para su navegación y toma de decisiones.
Comencemos con la programación de bajo nivel: este es el código que se comunica directamente con las partes físicas del montacargas y es donde nos hemos apoyado más en C y C++. Es posible que escuche a la gente decir que C es "viejo" en comparación con lenguajes más nuevos como Python, pero para los sistemas de control en tiempo real (sistemas que tienen que responder a las entradas en milisegundos o menos), sigue siendo el estándar de oro. Las válvulas hidráulicas, los motores y los sensores de seguridad de nuestro montacargas necesitan instrucciones inmediatas y predecibles: "levante las horquillas exactamente 12 pulgadas para despejar una plataforma" o "deténgase dentro de 6 pulgadas cuando se detecte un obstáculo". C nos brinda acceso directo a los registros de hardware de la máquina sin la sobrecarga de los lenguajes de nivel superior, lo cual no es negociable para evitar retrasos. C++ también es un elemento básico aquí, especialmente para tareas que necesitan un poco más de flexibilidad y al mismo tiempo ser rápidas, como administrar la energía de la batería del montacargas o coordinar el movimiento entre sus ruedas y horquillas. Usamos estos lenguajes para construir lo que se llama el “módulo de control de la máquina” (MCM), el cerebro que traduce comandos de alto nivel del sistema de navegación en acción física.
Dicho esto, sería imposible gestionar C y C++ puros para toda la lógica compleja que necesita una carretilla elevadora automática, por lo que incorporamos lenguajes de nivel superior para todo lo que no esté directamente vinculado al hardware. Python es nuestra opción aquí para la lógica de navegación, el monitoreo de seguridad y las herramientas orientadas al usuario. Espere: Python a menudo se considera un lenguaje de programación para tareas pequeñas, pero en los últimos años se ha vuelto mucho más capaz para uso industrial, gracias a las bibliotecas que manejan datos de sensores, mapeo y comunicación. Por ejemplo, nuestras carretillas elevadoras utilizan LiDAR (detección y alcance de luz), cámaras y sensores ultrasónicos para crear un mapa en tiempo real del entorno del almacén. Python nos permite procesar los datos de los sensores rápidamente, filtrar el ruido (como un trozo de cinta perdida o una paleta colgante) y actualizar la trayectoria del montacargas cada 100 milisegundos. También utilizamos Python para nuestro software de gestión de flotas, que permite a los administradores de almacén realizar un seguimiento de todos nuestrosApilador automatizado de almacény montacargas, establezca horarios de entrega y ajuste rutas desde un panel central. La clave aquí es que Python nos brinda la flexibilidad de iterar rápidamente: si un almacén necesita una nueva regla, como "detenerse cuando la tarjeta de identificación de un trabajador esté a menos de 3 pies", podemos agregar esa lógica en Python en cuestión de horas, en lugar de semanas, lo cual es fundamental para nuestros clientes que a menudo tienen diseños de almacén únicos.
Otra pieza fundamental del rompecabezas del software es la pila de navegación, y aquí es donde entra en juego el sistema operativo robótico (ROS). ROS es un marco de código abierto creado específicamente para la robótica y se ha convertido en el estándar de facto para los robots móviles, incluidos los montacargas automáticos para paletas. Antes de adoptar ROS hace unos años, estábamos creando nuestro propio código de navegación desde cero, que era propenso a errores y difícil de actualizar. Ahora, ROS nos brinda paquetes prediseñados para cosas como localización y mapeo simultáneos (SLAM), que permite a un montacargas crear un mapa del almacén la primera vez que pasa y luego ubicarse en ese mapa con una precisión de centímetros. Usamos ROS con nuestros propios módulos C y C++ personalizados para el control de hardware, por lo que la pila de navegación (escrita en una combinación de C++ y Python) puede enviar comandos al MCM para mover el montacargas del punto A al punto B. Para nuestroCarretilla elevadora apilable para pasillos estrechos, que opera en pasillos que son solo 10 pulgadas más anchos que el propio montacargas, este nivel de precisión no es negociable: un movimiento en falso podría causar una colisión con un estante o una paleta.
También dependemos en gran medida de herramientas de software que no son lenguajes de programación per se, pero que son esenciales para construir, probar e implementar nuestros montacargas. Uno de los más importantes es nuestro software de simulación, que creamos usando Unity, un motor de juego que se usa tradicionalmente para videojuegos. Quizás se sienta confundido: ¿por qué utilizar un motor de juego para equipos industriales? Porque Unity nos permite crear una simulación 3D con precisión física del almacén de cualquier cliente, completa con diseños exactos de estantes, pesos de paletas, pendientes de piso e incluso patrones de movimiento de trabajadores humanos. Antes de enviar una carretilla elevadora a un nuevo cliente, simulamos cientos de ejecuciones para probar casos extremos: ¿qué pasa si una paleta sufre daños leves? ¿Qué pasa si un trabajador se cruza en el camino del montacargas en un momento de mucha actividad? Esto nos permite corregir errores antes de que el montacargas toque el piso del cliente, lo que les ahorra tiempo y reduce el tiempo de inactividad. También utilizamos Git para el control de versiones (la misma herramienta utilizada por los desarrolladores de software en todo el mundo) para realizar un seguimiento de cada cambio que realizamos en nuestro código, ya sea una pequeña corrección del código de control hidráulico o una actualización importante de la pila de navegación, de modo que podamos volver a una versión estable si algo sale mal.
Una pregunta común que recibimos es: ¿alguna vez utilizamos software propietario en lugar de herramientas de código abierto? La respuesta corta es sí, en áreas específicas y críticas. Por ejemplo, nuestros sistemas de seguridad se basan en una plataforma patentada de un proveedor líder de automatización industrial, porque la seguridad en la logística no es algo que deba dejarse en manos de herramientas de código abierto. Los montacargas automáticos para paletas deben cumplir estrictos estándares de seguridad internacionales (como ISO 3691-4 para carretillas industriales), y el software de seguridad patentado está diseñado para cumplir esos estándares con una certificación de terceros, que no es negociable para nuestros clientes. Este software actúa como un sistema de seguridad: si el sistema de navegación envía un comando que podría causar una colisión, el sistema de seguridad lo anula inmediatamente, independientemente de lo que esté haciendo el código principal. También utilizamos software de gestión de flotas patentado para grandes clientes con docenas de montacargas, porque se integra con sus sistemas de gestión de almacenes (WMS) existentes, como SAP u Oracle, algo que las herramientas de código abierto no siempre pueden hacer sin problemas.
Vale la pena señalar que la tecnología no es única en toda nuestra línea de montacargas automáticos. Por ejemplo, nuestroCarretilla elevadora de paletas automática de modo dualPuede cambiar entre el modo totalmente autónomo y el modo manual para tareas ocasionales sobre la marcha, como mover una plataforma que está fuera del mapa predefinido. Para el modo manual, utilizamos un conjunto de código ligeramente diferente: Python para la interfaz del conductor, para que los operadores puedan ajustar fácilmente la trayectoria o la velocidad del montacargas usando una tableta, y el mismo código de control de hardware basado en C, para que los movimientos físicos del montacargas sean consistentes ya sea que esté operando de forma autónoma o manual. NuestroCarretilla elevadora apiladora automática de almacén, que está diseñado para almacenes de comercio electrónico de gran volumen, tiene una capa adicional de código para la priorización de pedidos: scripts de Python que ajustan qué paletas seleccionar primero según las fechas límite de los pedidos, lo cual es un gran beneficio para los clientes que enfrentan picos estacionales en los pedidos en línea.
Otra cosa que separa la programación de montacargas industriales de otros tipos de robótica es la necesidad de confiabilidad. Un robot aspirador de consumo puede atascarse cada pocos días, pero una carretilla elevadora de paletas automática debe funcionar entre 16 y 20 horas al día, 5 días a la semana. Eso significa que se debe probar la durabilidad de nuestro código: hacemos funcionar nuestras carretillas elevadoras las 24 horas del día, los 7 días de la semana en nuestras instalaciones de prueba durante semanas seguidas, simulando todos los escenarios posibles, desde almacenes de almacenamiento en frío (donde las temperaturas son 0 °F) hasta centros de distribución húmedos en el sudeste de EE. UU. También utilizamos herramientas como Jenkins para la integración continua, que crea y prueba automáticamente nuestro código cada vez que un desarrollador realiza un cambio, de modo que detectamos errores temprano antes de que lleguen al cliente.
A lo largo de los años, nos hemos esforzado por equilibrar las nuevas tecnologías con las probadas. Cuando salió ROS 2 hace unos años, no nos lanzamos inmediatamente: esperamos hasta que fuera lo suficientemente estable para uso industrial y ahora es el núcleo de nuestro sistema de navegación. También comenzamos a integrar pequeñas partes del aprendizaje automático, como el uso de TensorFlow Lite (una versión liviana de TensorFlow para dispositivos de borde) para ayudar a nuestros montacargas a reconocer diferentes tipos de paletas y ajustar su presión de elevación en consecuencia, lo que reduce el daño a las paletas frágiles. Pero nunca olvidamos que, al fin y al cabo, un montacargas es una pieza de equipo industrial, no un centro de datos, por lo que nunca agregamos complejidad que comprometa la confiabilidad por una pequeña ganancia en flexibilidad.
Si es gerente de almacén o líder de operaciones y está considerando agregar montacargas automáticos para paletas a sus instalaciones, el ecosistema de programación y software es una gran razón para trabajar con un proveedor que tiene una amplia experiencia en este espacio. No se trata sólo de tener un montacargas “inteligente”, sino de tener un montacargas cuyo código se adapte a su almacén específico, cumpla con los estándares de seguridad y pueda integrarse con sus sistemas existentes. Nuestro equipo trabaja en estrecha colaboración con los clientes para mapear sus diseños únicos, probar sus casos de uso específicos y garantizar que nuestro software se alinee con sus objetivos operativos. Ya sea que necesite un montacargas para pasillos estrechos, apilado de gran volumen o funcionamiento en modo dual, tenemos la tecnología para que funcione a la perfección.
Si está listo para explorar cómo nuestros montacargas automáticos para paletas pueden transformar las operaciones de su almacén, estamos aquí para ayudarlo. Podemos guiarlo a través de los detalles técnicos, analizar sus necesidades específicas y mostrarle cómo nuestro ecosistema de programación y software ofrece la confiabilidad y eficiencia que necesita. Para conectarse con nuestro equipo de ventas e iniciar una conversación, comuníquese con nosotros directamente.
Referencias
- Organización Internacional de Normalización. (2020). ISO 3691-4:2020: Carretillas industriales. Seguridad y verificación. Parte 4: Carretillas industriales sin conductor y sus sistemas. Ginebra, Suiza: ISO.
- Robótica inteligente. (2022). El papel de ROS en robots móviles autónomos industriales. Obtenido de https://www.smartrobotics.com/whitepapers/ros-industrial-robots
- Wäppling, C. (2021). Programación en tiempo real para sistemas de control industrial. Revista de Automatización Industrial, 18(3), 45-52.
- Tecnologías de unidad. (2023). Simulación de robótica industrial para aplicaciones de almacén. Obtenido de https://unity.com/solutions/industrial-robotics
- PyTorch. (2022). TensorFlow Lite para robótica perimetral. Obtenido de https://www.tensorflow.org/lite/examples/robotics_overview


